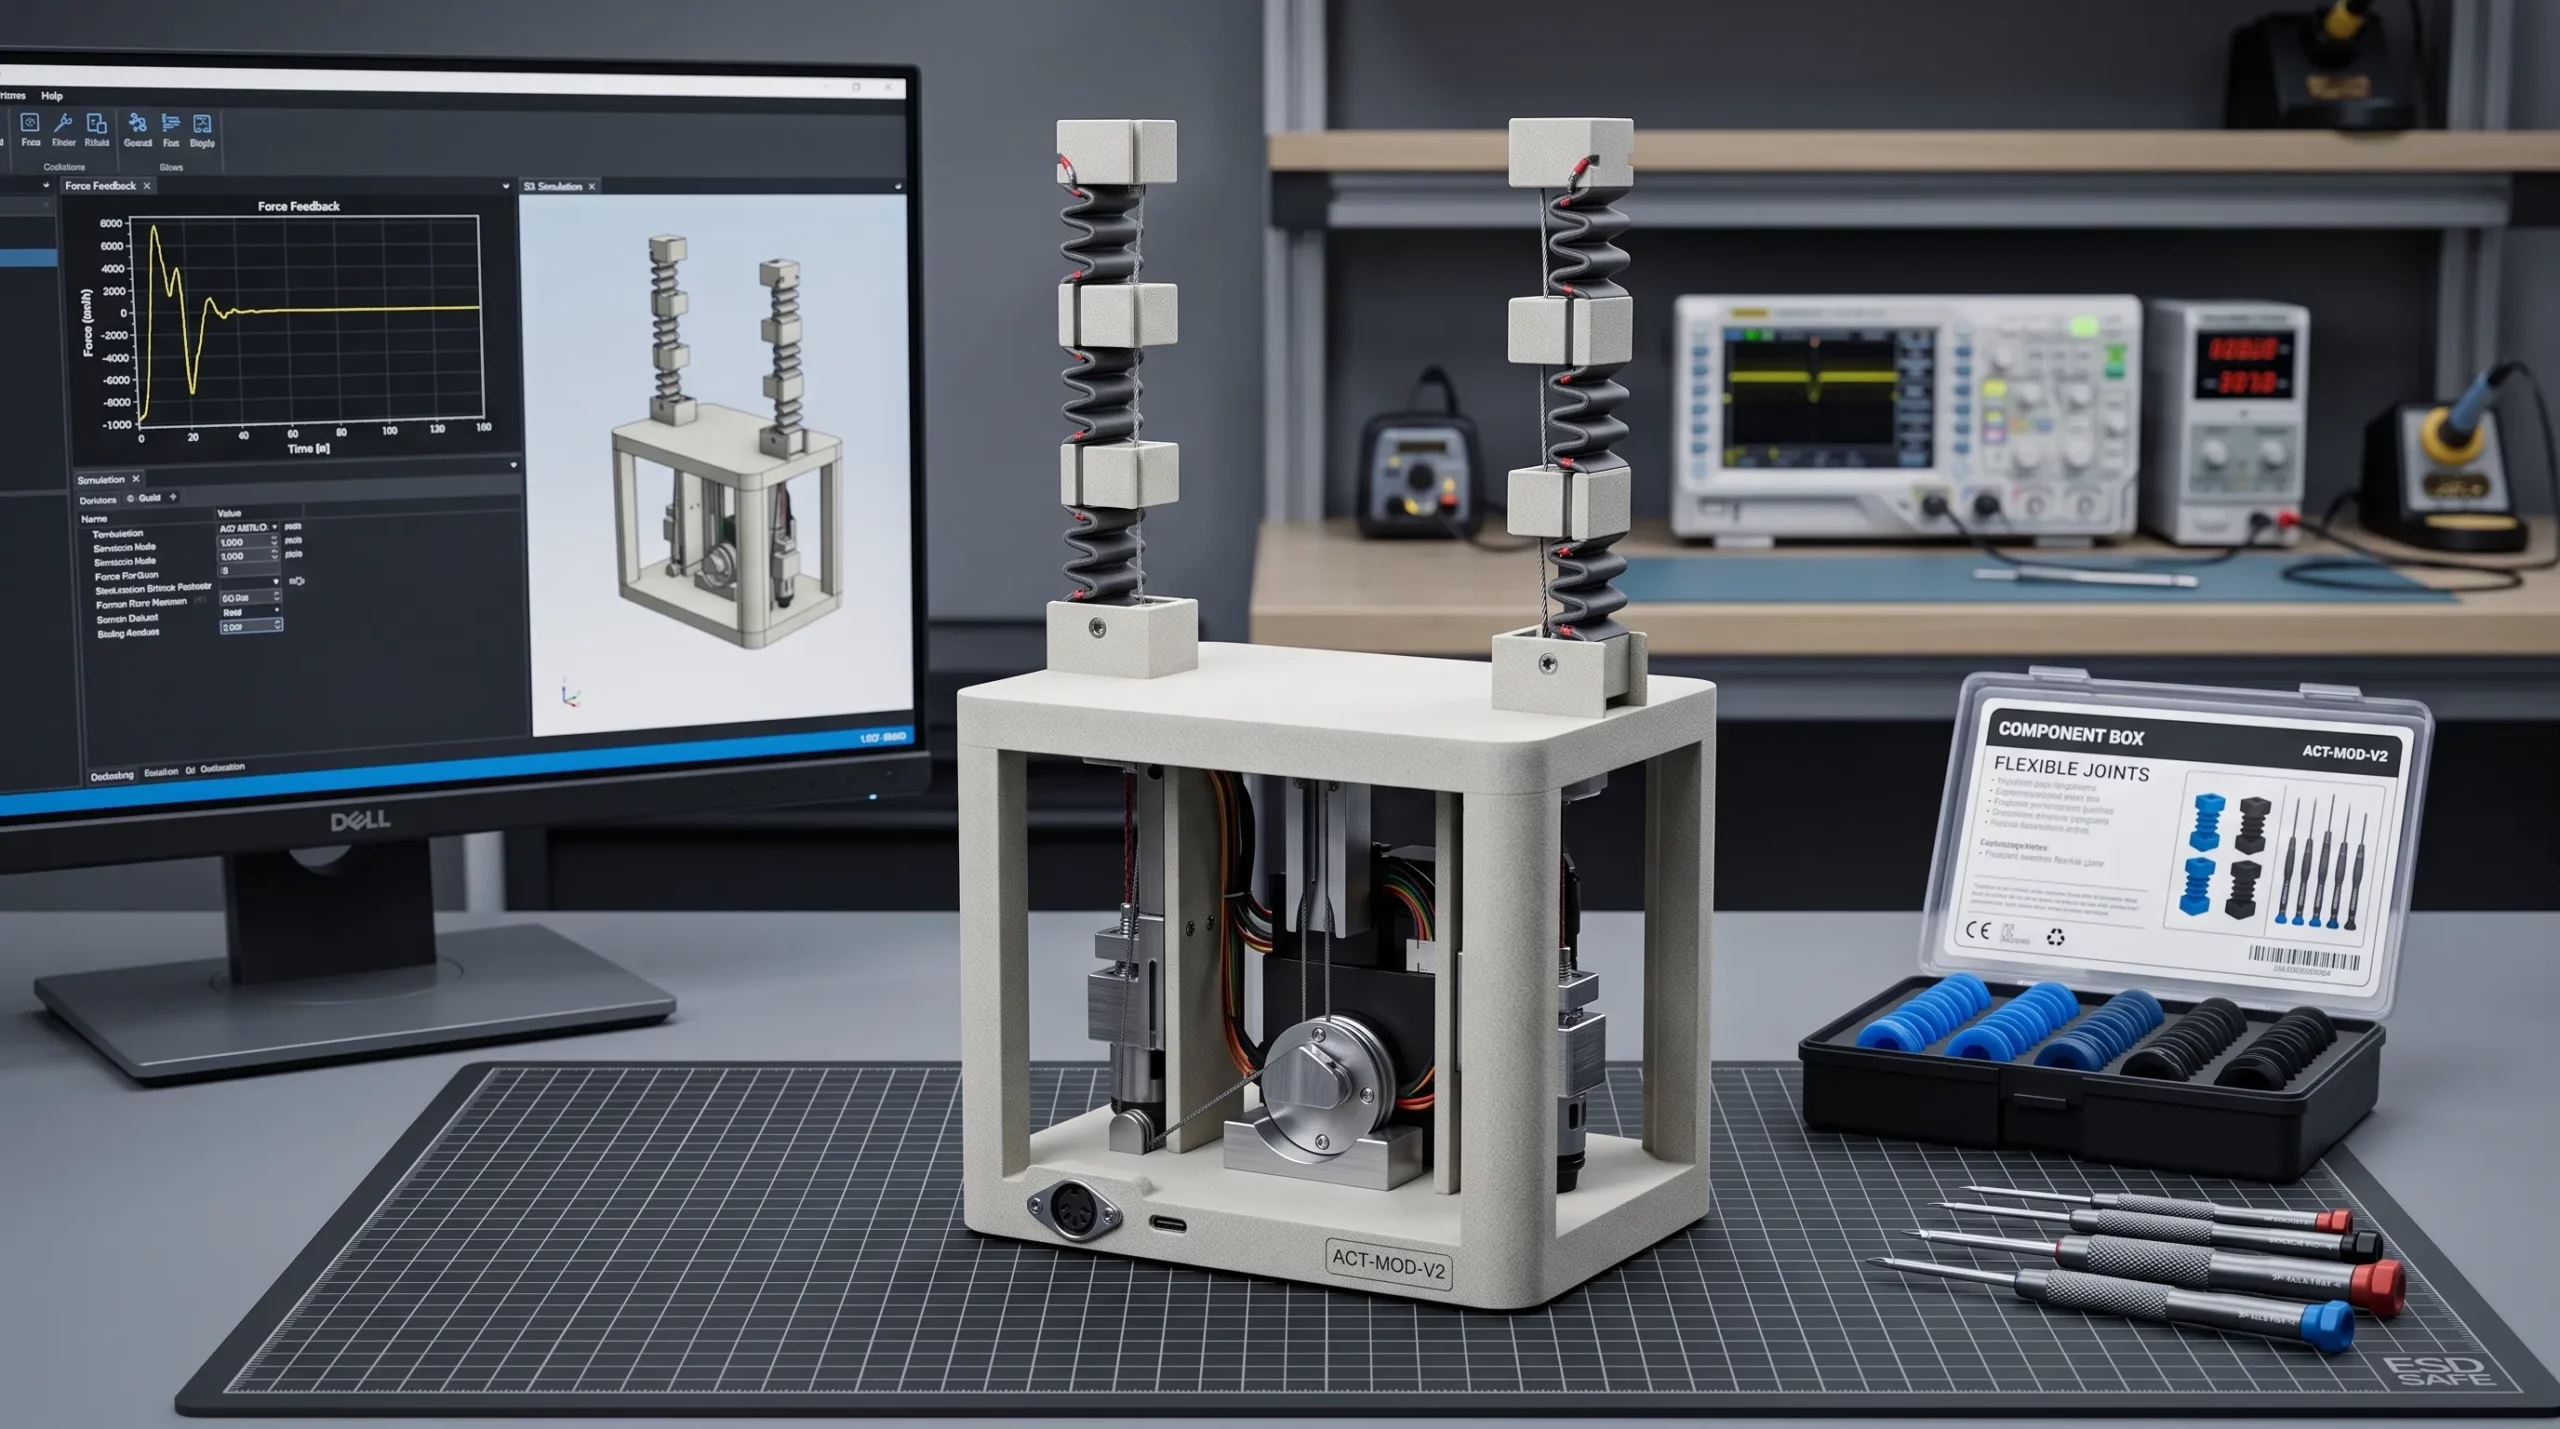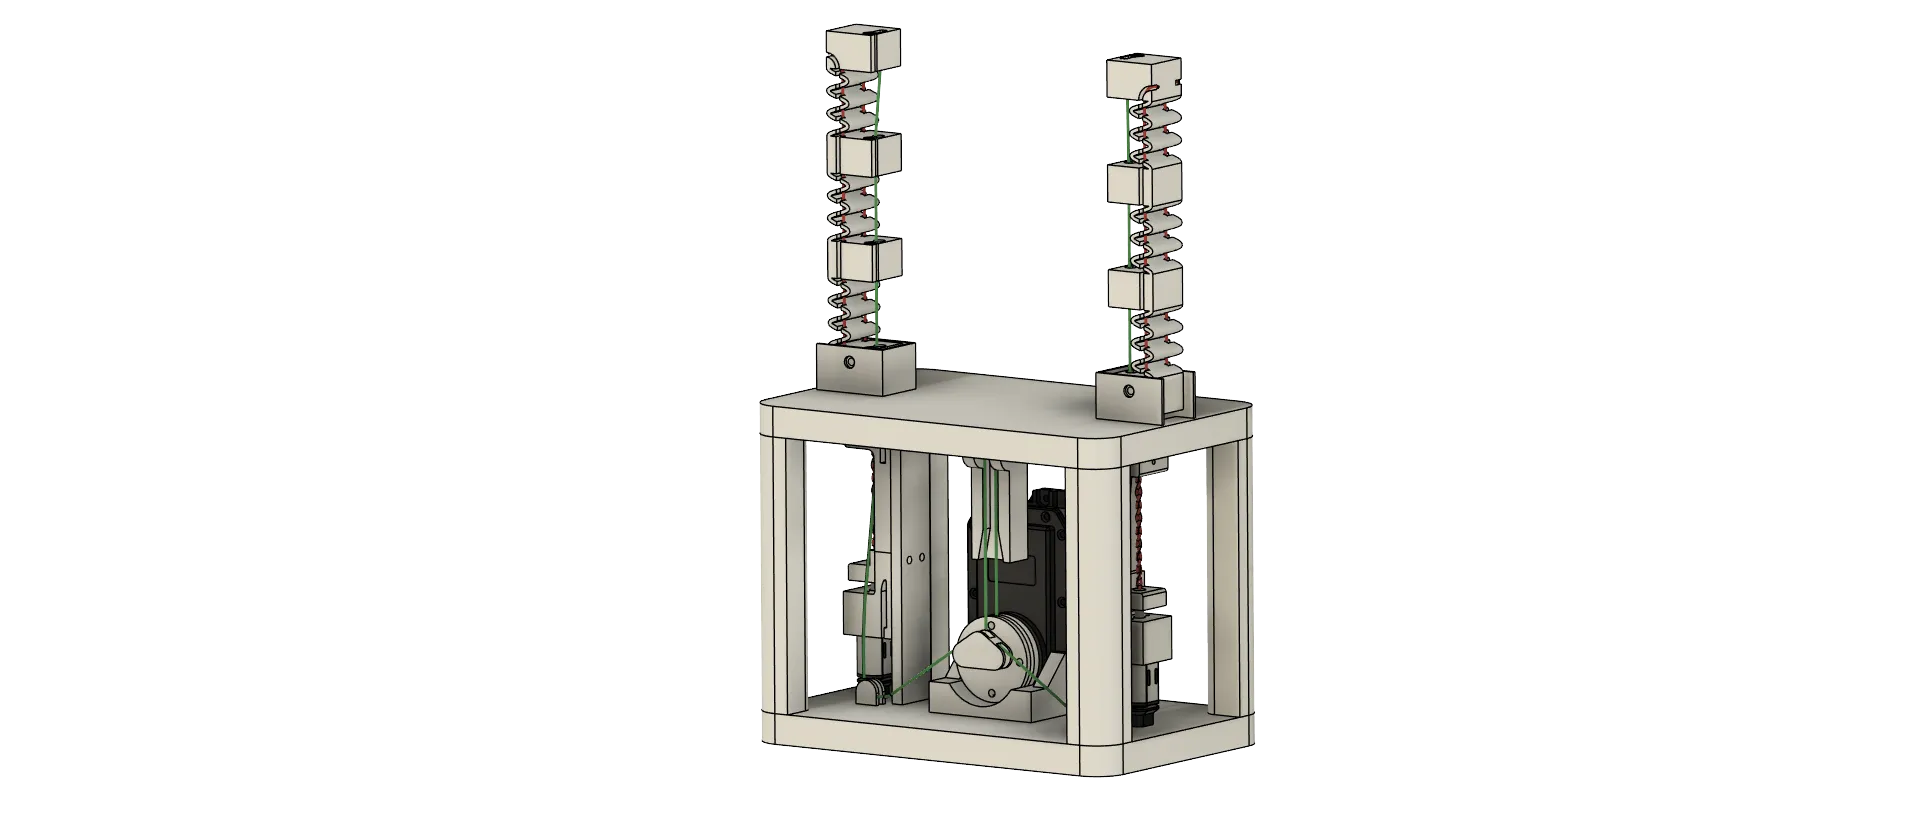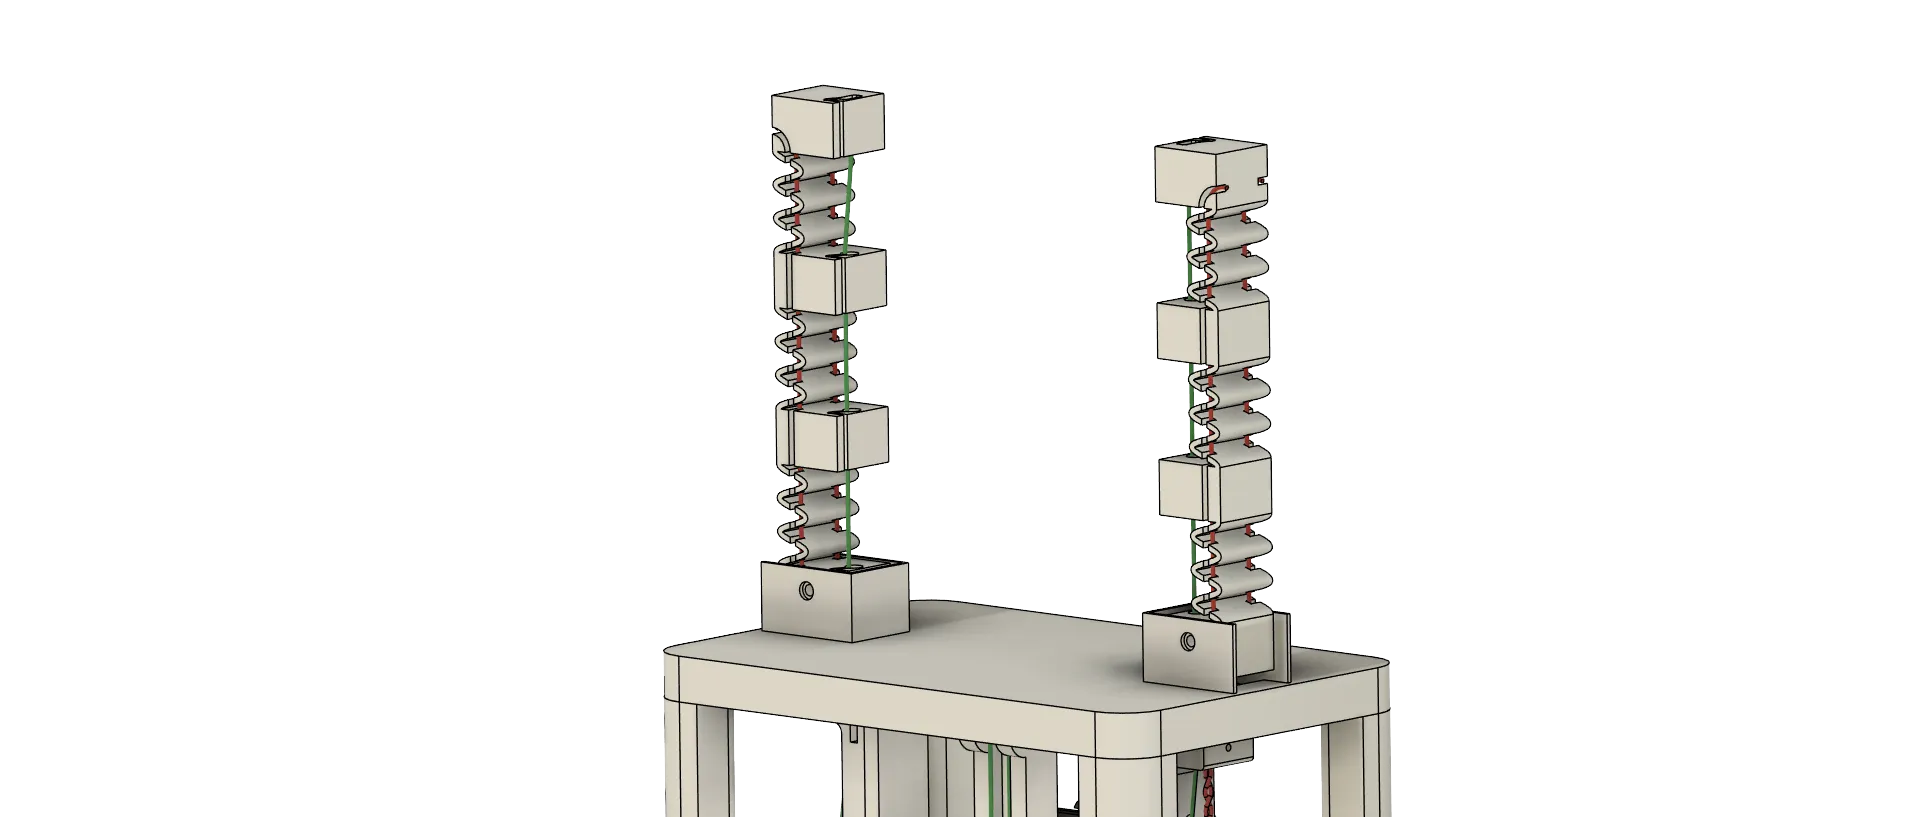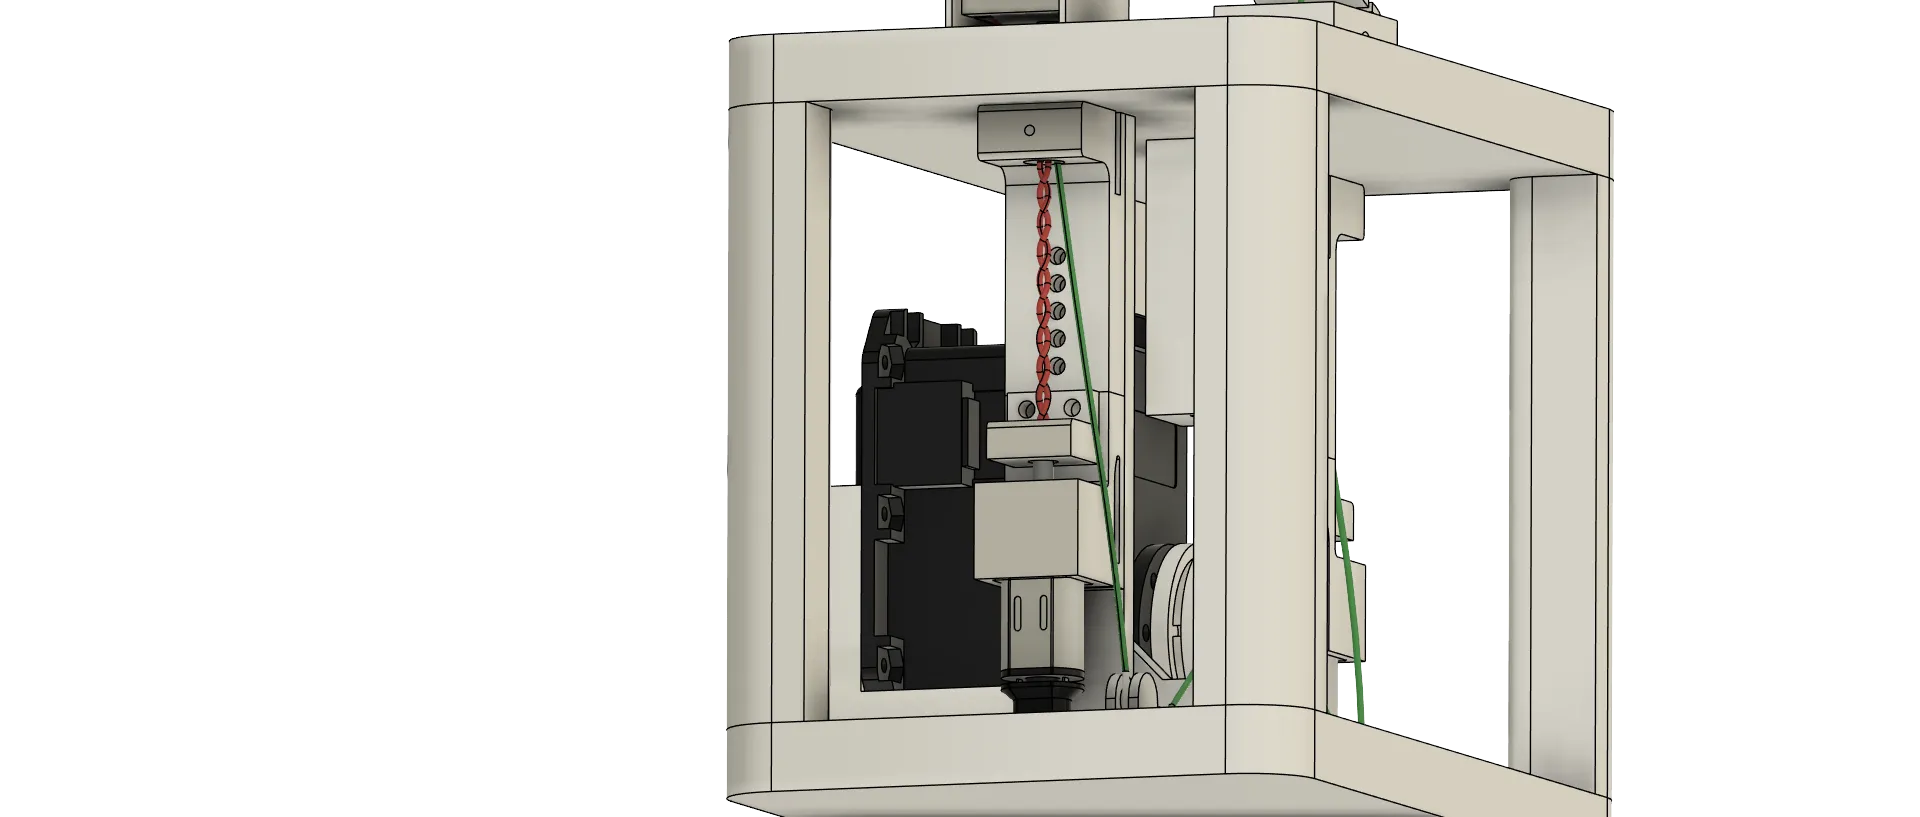
Sviluppo di una Mano Robotica Tendinea
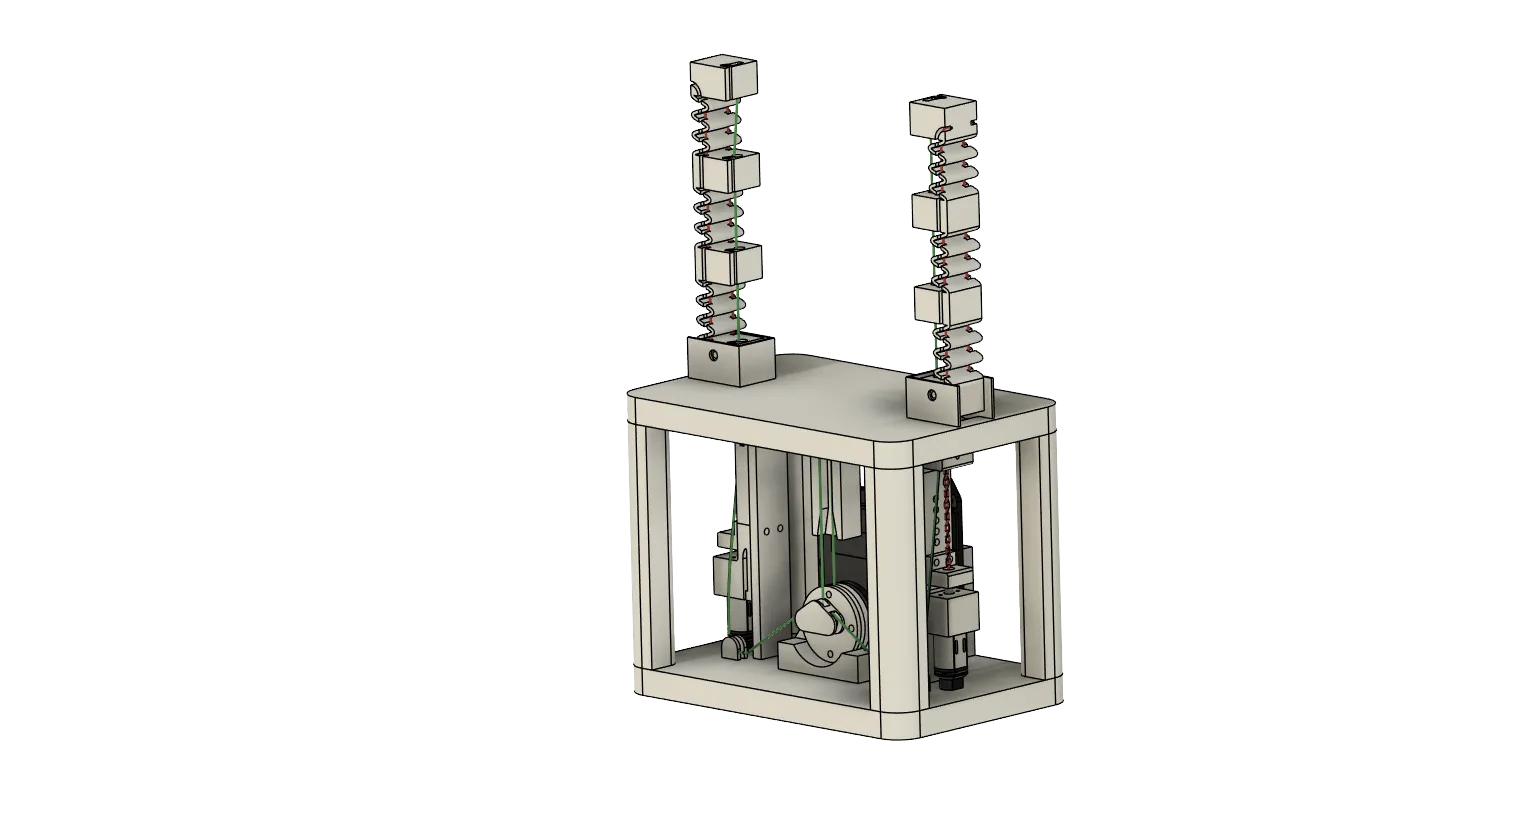
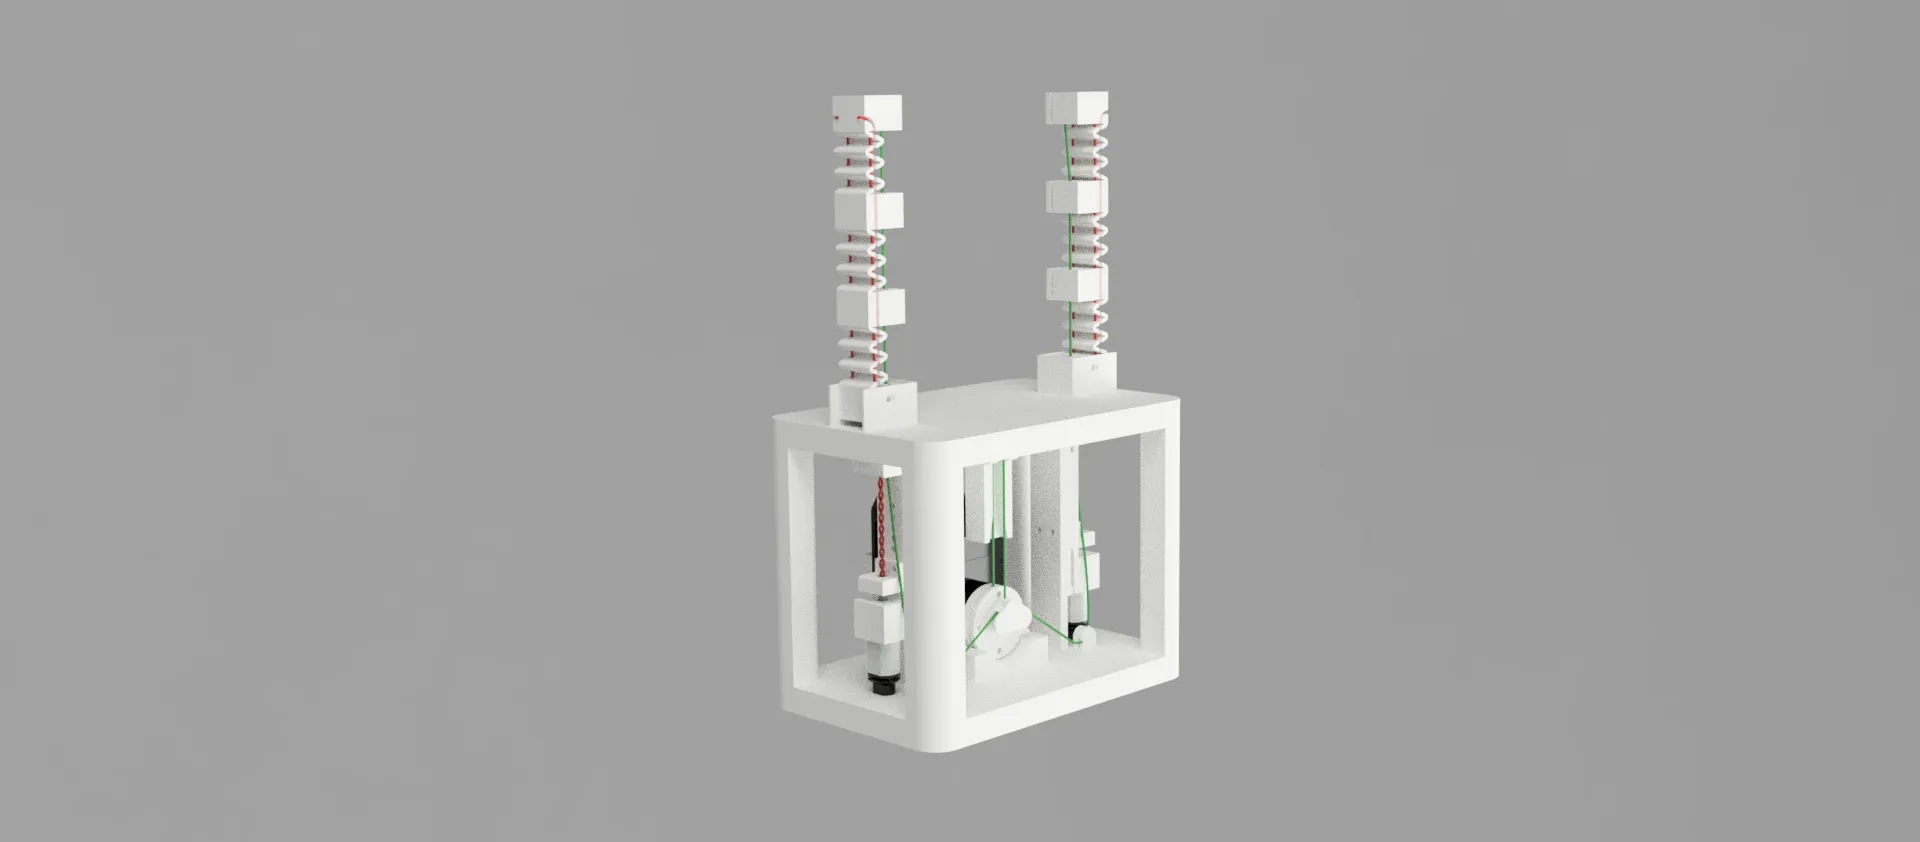
Il progetto illustrato riguarda la modellazione 3D e l’ottimizzazione meccanica di un soft gripper, un’innovativa pinza robotica a due dita nata dalla ricerca accademica del SIRSLab dell’Università di Siena.
L’iniziativa ci è stata sottoposta da una studentessa della facoltà di Biotecnologie, che abbiamo affiancato in questo percorso di sviluppo. L’obiettivo della collaborazione è stato esaminare nel dettaglio i complessi requisiti cinematici della pinza e fornire supporto tecnico per la reingegnerizzazione di un modello CAD funzionale e pronto per la prototipazione in stampa 3D.
Il progetto ha permesso di mettere in luce sia le nostre competenze trasversali, come l’ascolto attivo orientato al risultato, sia le nostre competenze tecniche, in particolare nel packaging di sistemi elettromeccanici complessi.
Designer:
Savier DitarantoApplication:
HealthcareDate:
14 Settembre 2026
Category: